背景
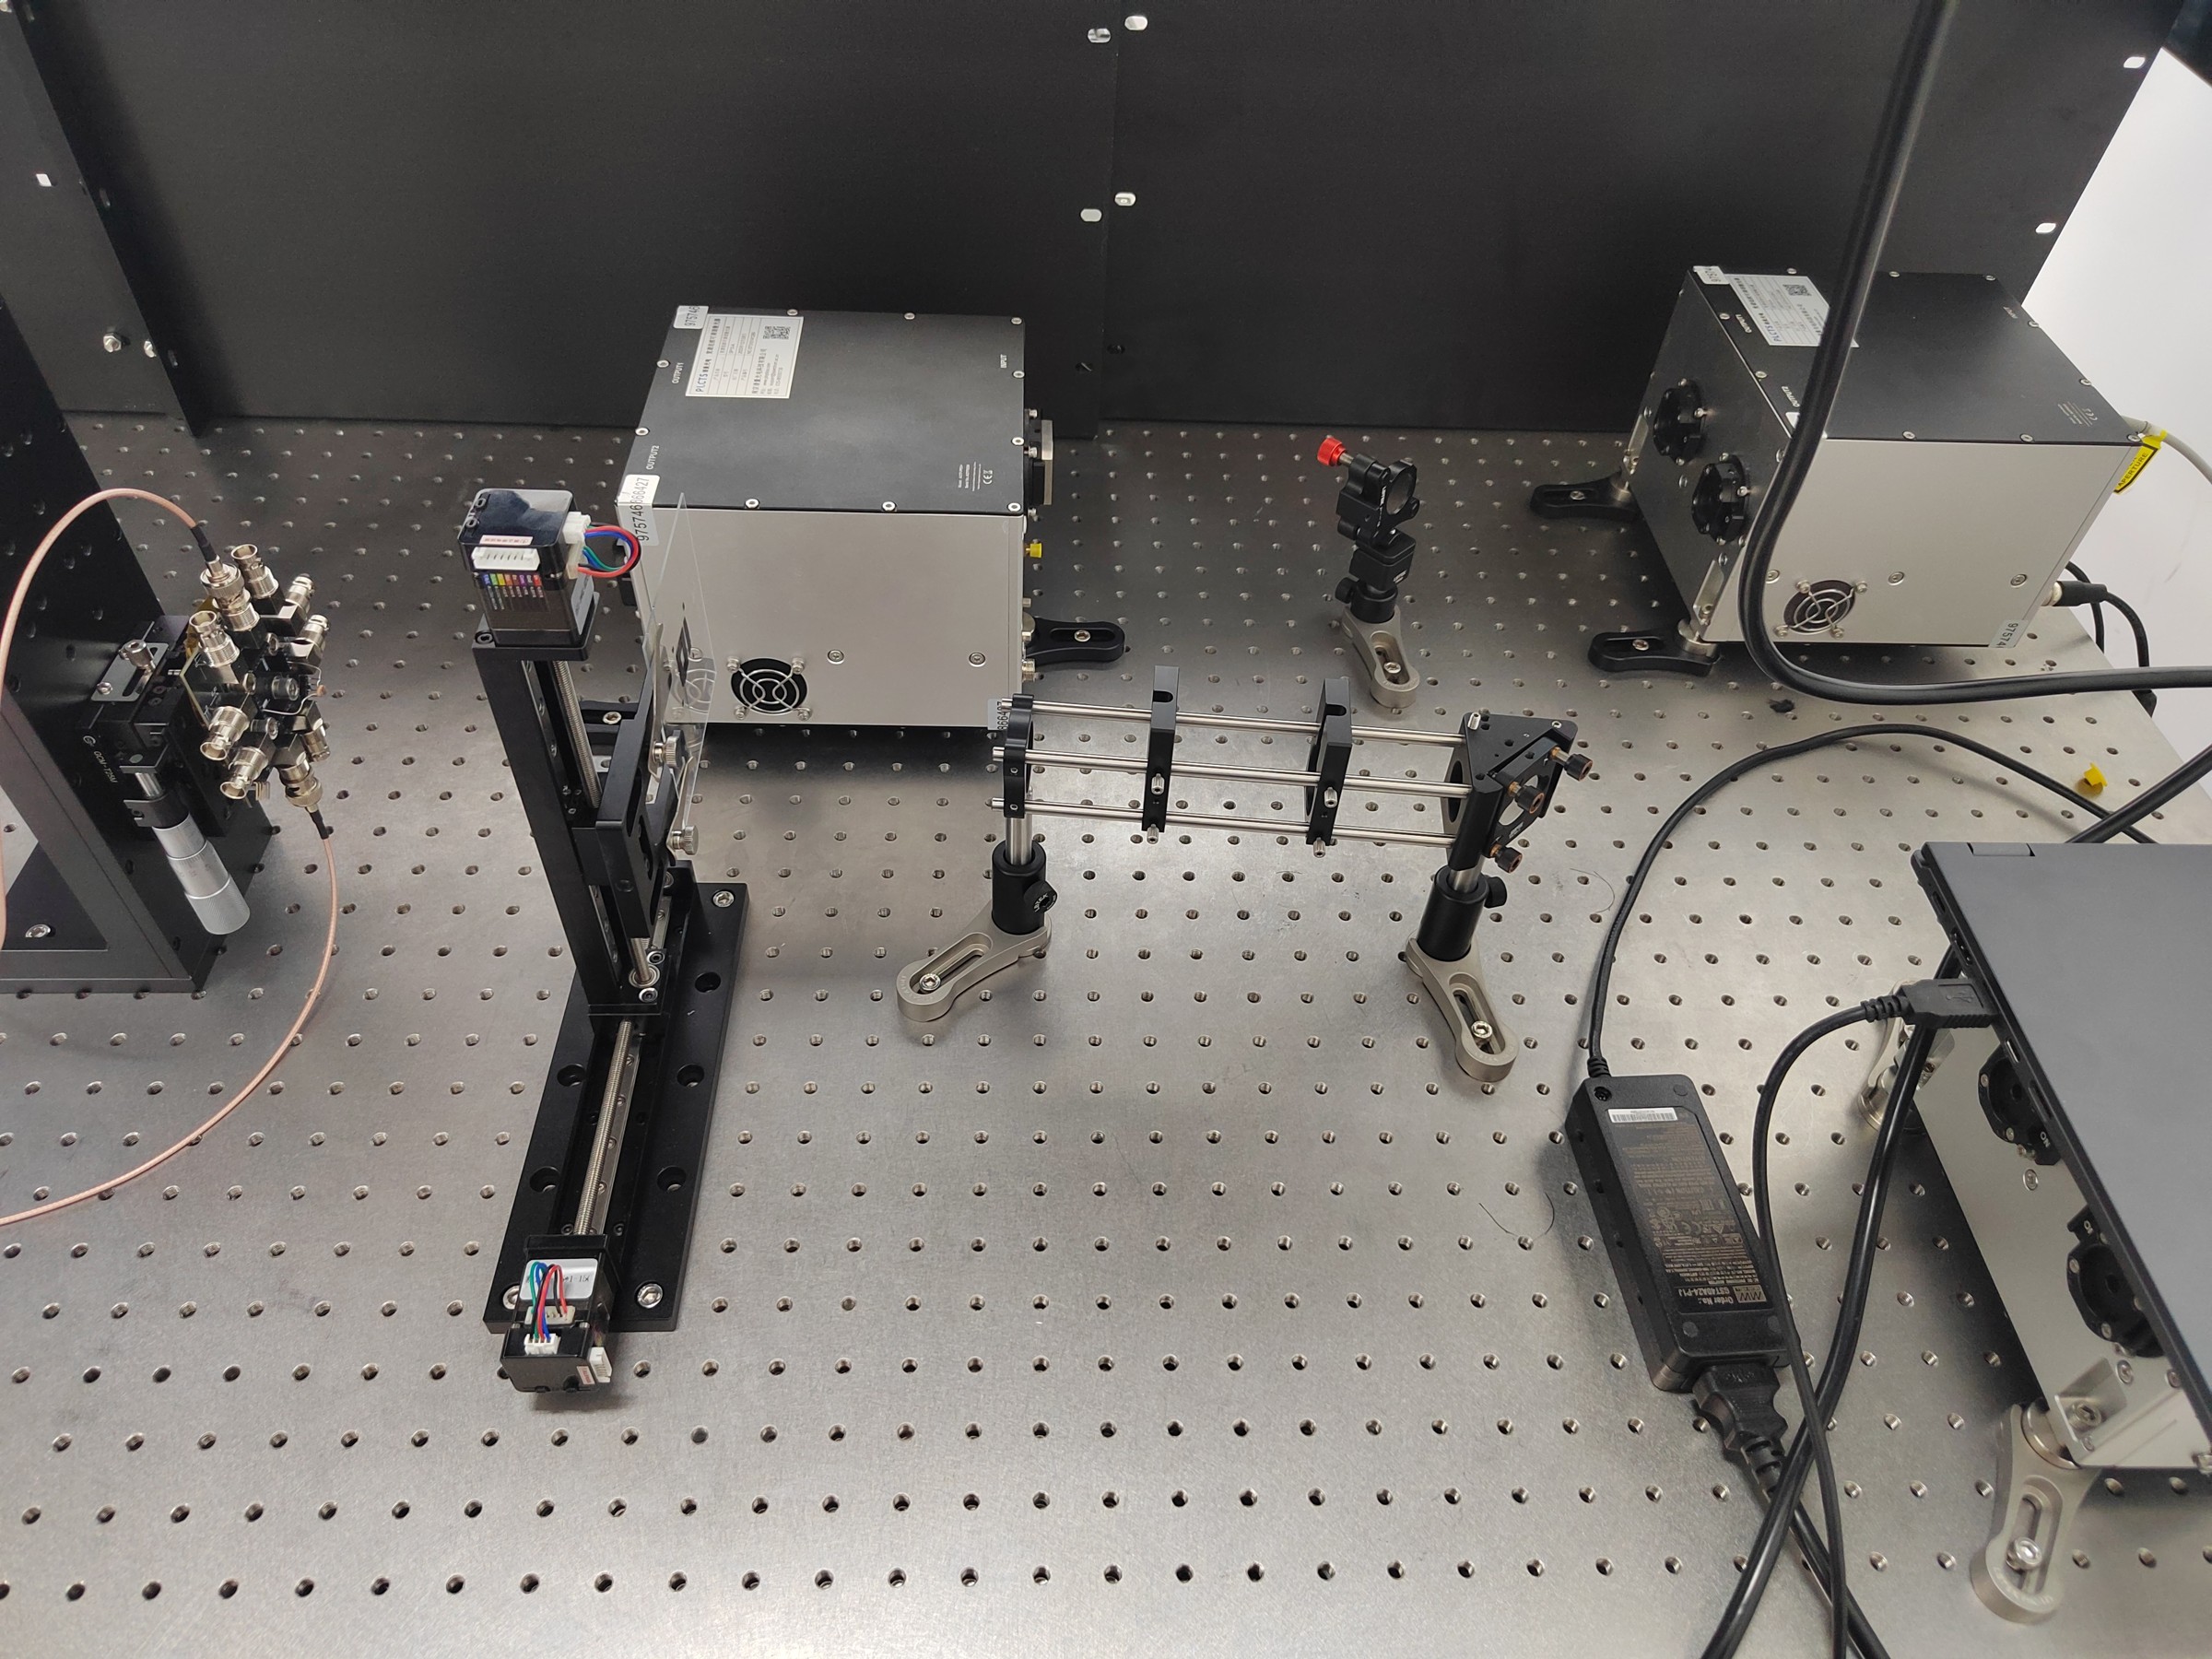
如图,这是一个非常典型的基于双反射镜与30mm笼式系统的二维电动扫描成像平台(左侧是XY二维电动平移台带动样品,最左侧是光电探测器/光纤耦合头,中间是带直角笼式转接件的导轨系统,后方是光源与一级反射镜)。
作为我进入直博阶段第一次搭光路实验,在观摩师兄搭建光路时有很多疑惑点,例如:
为什么不能“直接把光打到目标器件上”,而必须大费周章调水平和共轴?甚至在我自己调试的时候,把中间带铁杆的架子(笼式系统)调水平后,光反而不平了,打不到最左侧的器件上;那么为什么非要追求水平和正入射?
把光阑放在笼式架子的左、中、右位置,到底在调什么?为什么要换位置放光阑?背后控制的物理量是什么?
为什么调反射镜俯仰/偏摆时,总是无法让光束在全光路上都通过光阑中心?怎么建立对应关系?动了M1或者M2,顾头不顾尾,近处准了远处偏,远处准了近处偏。
因此,为了帮助自己和有相同困惑的朋友理解其中原理,减少出现光路搭建上的问题,我咨询与实践后整理出这份文档,用以回答上述问题并给出针对“光学平台标准准直与搭建”的SOP。
核心问题释疑(Q&A)
问题 1:为什么不能“直接把光打到目标器件上”,而必须大费周章调水平、调共轴?
核心解答:
三维空间解耦与可扩展性:光学平台上的阵列螺孔和水平面构成了一个笛卡尔坐标系()。如果光束与桌面不平行(存在俯仰角 )且不沿螺孔阵列方向(存在偏摆角 ),当我们沿着光路前后移动某个器件(比如在笼式导轨上滑动透镜或测试不同工作距离)时,纵向移动()会直接耦合出横向偏移()。一旦光路建歪了,后续只要加一个器件,后面所有东西都得拆了重调。
笼式系统是“刚性机械轴”:图中中间带有四根不锈钢杆的结构,其机械中心轴是由两端接杆的高度决定的。如果我们把笼式系统调到与桌面绝对水平,但光束本身是斜着射入的,光自然就会打偏。正确的逻辑是:先确立机械轴与桌面平行,再通过两个反射镜把光束“掰”到与机械轴完全重合。
器件物理特性限制:除了我在实际测试中已经意识到的斜入射影响(如干涉滤光片中心波长蓝移、偏振分束器消光比恶化、波片相位延迟失真),更重要的是像差。后续一旦在笼式系统里加入透镜,斜入射会引入严重的彗差和像散,导致聚焦光斑变形,直接降低扫描成像的分辨率。
问题 2:把光阑放在笼式架子的左、中、右位置,到底在调什么?
核心解答:
几何光学基本定理:两点确定一条直线。
空间中的一条光线具有 4个自由度:横向位置 和传播角度 。
当光阑放在最右侧(靠近入口转接镜)时,它约束的是光束进入笼式系统的初始空间位置 。
当光阑放在最左侧(远离入口的出口端)时,由于经过了一段传播距离,微小的角度偏差会被放大为明显的位移偏差()。因此,远端光阑约束的是光束的传播角度/方向 。
放在中间的光阑通常作为过渡辅助,或者用于验证光束是否真正沿直线对中(检验笼杆本身是否有弯曲或安装应力)。
问题 3:为什么调反射镜俯仰/偏摆时,总是无法让光束在全光路上都通过光阑中心?怎么建立对应关系?
核心解答:
单反射镜的局限:一个反射镜只有 2 个旋转自由度(俯仰、偏摆),只能改变光束的角度,无法独立控制光束在空间中的平移位置。如果只调笼式系统入口处那一个反射镜,我们永远只能让光通过一个光阑的中心(除非入射光刚好巧合地打在入口机械轴中心点上)。
双反射镜耦合(Periscope / Beam Steering 原理):必须使用两个反射镜(M1 和 M2)配合。规定图中后方独立立柱上的红扭反射镜是 M1,固定在笼式系统右端直角框上的反射镜是 M2。
控制规则(重中之重):
M1(前级镜)控制近端位置(光阑 1,靠近 M2 处);
M2(后级镜)控制远端位置/角度(光阑 2,远离 M2 处)。
如果不按这个对应关系,而是像我一开始用 M2 去调近端、或者凭感觉乱拧,就会陷入发散死循环,永远不能同时调准所有位置让其均能通过光阑。
当调节螺丝拧到底却依然无法让光斑到位时,通常意味着单纯靠反射镜的微调角度已经无法弥补空间平移或初始基准的偏差。最可能碰到的问题是调整架行程耗尽或前序入射光基准本身不平行。最简解决方法为:
机械归中与底座整体平移(解决调整架行程耗尽):将两枚微调螺丝退回到各自行程的大致中间位置(保证两边都有余量)。然后,松开该反射镜座在光学平板上的固定螺丝/压板,直接用手微调整个镜座在台面上的平移和偏转,直到光斑粗略落在目标光阑附近,再锁紧底座,最后用螺丝精调。
追溯并修正前级入射基准(解决前序光路倾斜问题):如果无论怎么平移镜架、怎么拧螺丝都无法在“前后光阑”同时过心,说明上一级出射的光本身不平行于桌面或高度有偏差。此时应停止折腾当前反射镜,回到最源头的激光器或上一级镜架,重新使用两个光阑校准入射光,确保光束在进入当前区段前就严格平行于桌面。在不调节当前反射镜俯仰的情况下,光束能够自然且平行地贯穿整个区段的光阑。
规范化光路搭建标准流程(SOP)
无论光路多复杂,都可以拆解为若干段“双镜准直单元”。然后严格按照以下 3 个阶段执行:
阶段一:布局规划与机械基准建立(不开激光或低功率模式)
安全与电源隔离:将如图中的激光器电源、控制器放在光学平台边缘或架子上(避免大功率发热源直接在光路下方引起空气热湍流),所有线缆用扎带或固线器固定在平台边缘,防止拉扯光学调整架。保证光路实际搭建区域空旷便于规划与后续搭建工作。
规划正交网格:尽量让光路沿着光学平台螺孔的行或列铺设。
统一光学中心高度:
以最难调节高度的笨重器件(如本示例里的激光器出光口,或左侧XY电动位移台的扫描中心)为基准,设定一个全局高度 (测量得到例如 或 )。
使用钢尺或专用高度尺,将两个光阑调节到高度 并锁死在底座上。
搭建笼式系统机械骨架:
先将笼式系统两端的支撑立柱调节到等高(可用游标卡尺测量套筒暴露长度,确保四根笼杆与桌面平行)。
通过底部的压块将底座牢牢锁死在平台螺孔上,确保笼杆方向与平台螺孔阵列平行。注意,光学平台上的元器件在暂时不动的情况下必须及时拿压块固定,防止自己或别人不小心碰倒导致元器件损坏(真实事件),同时避免误碰导致位置需要重调。
阶段二:粗调
机械归零:在把反射镜架装入光路前,先旋转其背部的两个调节螺母,使其处于行程的中间位置(避免调到一半发现螺丝拧到底或者脱扣)。
安放 M1 与 M2:
将光束从激光器射出,打在 M1(图中后方独立反射镜)的镜面几何中心附近。
整体旋转 M1 的底座并粗略推拉位置,使反射光大致打在 M2(笼式系统右端的 笼式反射镜)中心。
锁紧 M1 和 M2 的底部压块螺丝。注意:锁紧底座瞬间光斑通常会轻微偏移,这是正常现象,后续靠精细螺丝补偿。
阶段三:精调——“双镜走光束法”
这是光学工程最核心的基本功。现在我们要把光束精准导入笼式系统的正中心轴:
放置双光阑:
近端光阑():卡在笼式系统最右侧(紧贴 M2 出口处)。
远端光阑():卡在笼式系统最左侧(靠近电动扫描台处)。
拉开距离: 和 之间的距离越远,角度准直精度越高。
迭代循环操作(核心口诀:“前镜调近,后镜调远”):
Step 1(看近调前):将远端光阑 完全打开(让它不起作用),把近端光阑 缩到比光斑略小。观察 上的光斑,只调节 M1(前镜)的俯仰和偏摆旋钮,使光斑正中穿过 。
Step 2(看远调后):将近端光阑 完全打开,把远端光阑 缩小。观察 上的光斑(如果偏得太远看不见,拿一张挡光白板或红外观察卡在 表面找光斑),只调节 M2(后镜)的俯仰和偏摆旋钮,使光斑正中穿过 。
Step 3(重复收敛):因为 M2 动了不会影响 太多(因为 离 M2 极近,力臂短),但 M1 动了会同时改变 和 。因此,回到 Step 1 重新微调 M1,再执行 Step 2 微调 M2。
通常经过 3~5 轮迭代,无论光阑放在笼杆的左、中、右任何一个位置,光束都会完美穿过光阑正中心!
为什么这个方法一定收敛? 设 M1 到 距离为 ,M2 到 距离为 (在笼式系统中 ), 到 距离为 。当我们在 Step 2 调节 M2 改变角度 以修正远端 处的位移时,它在近端 处造成的附带偏移仅为 。因为 极小,所以每次迭代的误差修正比约为 ,数学上保证快速收敛。
进阶扩展——加入透镜、样品与探测器(应对未来场景)
本扫描平台目前实际只包含两个反射镜元件,为了提前做好更复杂光路搭建的准备,扩展后续再加入元器件时的操作。
当我们把上面那条“基准主光轴”调好后,绝对不要再去碰 M1 和 M2 的任何旋钮! 这条光束就是系统的核心基准。后续加任何器件,都是“拿器件去凑光,而不是拿光去凑器件”。
1. 如果未来需要在笼式系统中加入透镜
原则:从后往前装,或逐个准直,严格保证正入射与共心。
操作步骤:
在没放透镜前,确认光束穿过远端光阑 中心,并在更远处的接收屏(或探测器前)记录下未加透镜时的基准光斑位置。
放入透镜:透镜会导致光斑位置偏移(说明透镜中心没对准光束)或产生杂散反射光。
调节横向位置(X-Y):微调透镜安装座,使透射光斑重新回到 中心。
调节倾角(自准直法):观察透镜前表面反射回来的微弱鬼影光斑,调整透镜座角度,让这个反射光斑沿着原光路倒退回去,重合在近端光阑 的中心小孔上。此时透镜即实现了绝对正入射。
2. 扫描样品台的正入射准直
如图中左侧是一个双轴步进电机驱动的扫描台。如果扫描平面与光束不垂直(不与笼杆垂直),当样品做大幅度 X/Y 扫描时,样品表面在光轴方向(Z方向)会发生前后移动,导致离焦!
检验方法:在样品架上贴一片平面反射镜(或干净的载玻片),观察反射光是否能原路返回穿过笼式系统的光阑中心。如果偏离较大,需要微调样品台底座的安装角度。
3. 终端探测器(光电二极管 / 光纤接收端)的对准
如图的最左侧是一个带多路BNC接口的光电探测器(架在精密多维位移台上)。
由于光束已经固定,此处直接调节探测器下方的 XY 精密微分头,一边看示波器或采集卡的电压信号,一边寻找响应最大(或四象限差分归零)的位置即可。
第四部分:重要操作细节释疑与老手避坑指南
用内六角扳手锁紧底座时,最后一下要控制力度并观察光斑
原理:光学平台螺孔与压块之间存在摩擦力矩,拧紧瞬间金属弹性形变会导致接杆产生微米级的倾角变化,放大到远端就是几毫米的偏移。
常见错误:不锁底座就调反射镜,调好后再锁底座,结果全偏了。
调节反射镜时,顺时针(拧紧)往往比逆时针(拧松)更稳定
原理:调整架依靠内部弹簧拉住镜面。拧紧时是螺丝直接顶推刚体;拧松时靠弹簧回弹,可能存在机械滞后或静摩擦卡顿。
常见错误:螺丝已经拧到最松脱开了还在拧;或者拧到最紧把弹簧压死了(导致热漂移极大)。
光阑缩到多小最合适?
原理:缩到光阑孔径略小于高斯光束直径(约光斑边缘均匀照亮光阑叶片内圈)或刚好产生圆对称的夫琅禾费衍射环。利用人眼对同心圆对称性的高敏感度来判断中心。
常见错误:光阑开得太大,肉眼根本看不出偏了 ;或者缩得太死,光全挡住了后面看不见。
接杆尽量选粗、选短
原理:悬臂梁的挠度与长度的三次方成正比()。接杆越细长,环境振动(空调、风扇、脚步)引起的光斑抖动越剧烈。
常见错误:用一根极长的细接杆伸出很长一截,而不换用增高底座。(注:具体使用的长短要依据系统光束高度来)
笼式系统装好后要锁紧侧面的紧定螺丝
原理:笼杆穿过笼板时有微小间隙(公差),如果不把侧面的小内六角顶丝拧紧,笼板其实是会轻微晃动的。
常见错误:光阑在笼杆上滑来滑去,每次停下来的角度都不一样,导致准直基准飘忽不定。
第五部分:1 分钟快速检查清单
在光路搭建工作结束一阶段甚至日常实验前后,可以按以下顺序排查:
Check 1(防呆检查):所有固定压块、接杆锁紧旋钮是否有松动?(用手轻轻触碰各反射镜底座,光斑不应发生不可逆位移)。
Check 2(近端基准):将光阑放到笼式系统最右端(近端 ),光束是否居心?(若偏,说明激光器指向漂移或 M1 被碰动,微调 M1)。
Check 3(远端基准):将光阑移到笼式系统最左端(远端 ),光束是否居心?(若 Check 2 准而 Check 3 偏,只需微调 M2 即可恢复)。
Check 4(线缆应力):检查步进电机线、探测器同轴线(BNC)是否处于自然松弛状态,确保扫描台运动到极限位置时不会拉扯光路元件。
祝大家光学实验都能做的顺利!
← 返回全部博客